
⚙️ PRINCIPE D’INERTIE
Tronc Commun Sciences
Effet d’une force sur un mouvement
Une force qui s’exerce sur un corps peut modifier son mouvement, sa trajectoire ou sa vitesse.
🔸 Exemples
- ⚽ La force exercée par le pied sur un ballon a pour effet la mise en mouvement du ballon.
- 🧱 Le ballon rebondit sur le mur : la force exercée par le mur sur le ballon dévie la trajectoire et modifie sa vitesse.
Centre d’inertie d’un corps solide
1) Système isolé et système pseudo-isolé
1-1 Système isolé
Un système est mécaniquement isolé s’il n’est soumis à aucune force.
1-2 Système pseudo-isolé
Un système est pseudo-isolé si les effets des forces extérieures auxquelles il est soumis se compensent, c’est-à-dire :
\( \sum \vec{F}_{\text{ext}} = \vec{0} \)
🔸 Exemple
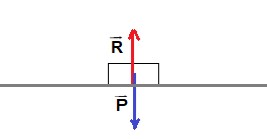
L’autoporteur sur la table à coussin d’air horizontale (soufflerie en marche) est un système pseudo-isolé : il est soumis à deux forces \( \vec{R} \) et \( \vec{P} \) qui se compensent : \( \vec{R} + \vec{P} = \vec{0} \).
2) Centre d’inertie
2-1 Activité expérimentale
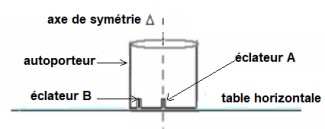
On utilise un autoporteur équipé de deux éclateurs : le premier A fixé sur son axe de symétrie, le deuxième B fixé en un point de sa partie inférieure.
🔬 Expérience n°1
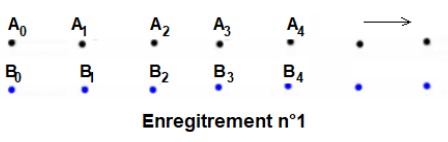
On lance un autoporteur (S) sans rotation sur une table à coussin d’air horizontale. On obtient l’enregistrement 1.
🔬 Expérience n°2
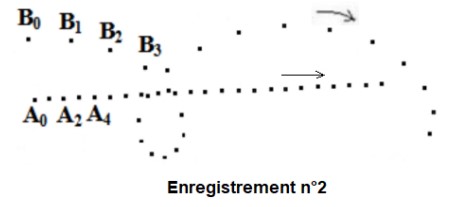
On lance un autoporteur (S) avec rotation sur une table à coussin d’air horizontale. On obtient l’enregistrement 2.
👁️ Observations
- ▪ Le point A a une trajectoire rectiligne dans les deux expériences.
- ▪ Le point B a une trajectoire rectiligne dans l’expérience n°1 et une trajectoire curviligne dans l’expérience n°2.
📝 Conclusion
Le point A appartient à l’axe de symétrie de l’autoporteur (S), qui contient aussi le point G, centre de gravité de (S). Le point A est la projection orthogonale du point G : le mouvement du point G est celui du point A.
2-2 Résumé
- ▪ Chaque solide a un point spécial et unique appelé centre d’inertie, noté G.
- ▪ Lorsque ce corps est pseudo-isolé mécaniquement pour un référentiel terrestre, son point G est en mouvement rectiligne uniforme.
3) Énoncé de la loi d’inertie
Dans un référentiel galiléen, le centre d’inertie G d’un système isolé (ou pseudo-isolé) est :
Soit immobile : \( \vec{V} = \vec{0} \)
Soit en mouvement rectiligne uniforme : \( \vec{V} = \text{constante} \)
📌 Remarques
- ▪ Le principe d’inertie ne s’applique que dans un référentiel galiléen (comme le référentiel de Copernic).
- ▪ Le référentiel terrestre peut être considéré comme galiléen pour des mouvements de courte durée.
- ▪ Lorsqu’un système est isolé (ou pseudo-isolé), c’est le centre d’inertie qui est le seul point sur lequel s’applique le principe d’inertie.
Centre d’inertie d’un système
1) Relation barycentrique
Deux corps \( (S_1) \) et \( (S_2) \) de masses \( m_1 \) et \( m_2 \), de centres d’inertie \( G_1 \) et \( G_2 \), liés entre eux, constituent un solide \( (S) \) de masse \( m = m_1 + m_2 \).
Ce solide \( (S) \) a un centre d’inertie G situé sur le segment \( [G_1G_2] \) tel que :
\( m_1 \overrightarrow{GG_1} + m_2 \overrightarrow{GG_2} = \vec{0} \)
Soit O un point quelconque de l’espace choisi comme origine :
\( m_1 (\overrightarrow{GO} + \overrightarrow{OG_1}) + m_2 (\overrightarrow{GO} + \overrightarrow{OG_2}) = \vec{0} \)
\( m_1 \overrightarrow{OG_1} + m_2 \overrightarrow{OG_2} + (m_1 + m_2) \overrightarrow{GO} = \vec{0} \)
\( m_1 \overrightarrow{OG_1} + m_2 \overrightarrow{OG_2} = (m_1 + m_2) \overrightarrow{OG} \)
\( \overrightarrow{OG} = \dfrac{m_1 \overrightarrow{OG_1} + m_2 \overrightarrow{OG_2}}{m_1 + m_2} \)
2) Généralisation
Pour un solide constitué d’un ensemble de solides, la relation barycentrique s’écrit :
\( \overrightarrow{OG} = \dfrac{\sum m_i \overrightarrow{OG_i}}{\sum m_i} \)
G : centre d’inertie du solide et m sa masse.
3) Application
On considère un système de deux corps \( (S_1) \) et \( (S_2) \) de masses respectives \( m_1 \) et \( m_2 \) tel que \( m_1 = 2m_2 \). Les deux corps sont liés par une liaison rigide de masse négligeable.
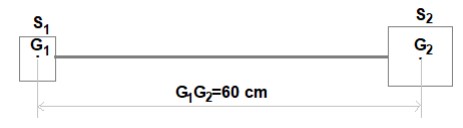
La distance entre \( G_1 \) et \( G_2 \) est \( G_1G_2 = 90 \, \mathrm{cm} \).
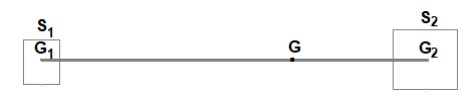
Question : Déterminer le centre d’inertie G du système \( S = \{S_1 + S_2\} \).
✅ Solution
On applique la relation barycentrique :
\( \overrightarrow{OG} = \dfrac{m_1 \overrightarrow{OG_1} + m_2 \overrightarrow{OG_2}}{m_1 + m_2} \)
En prenant O confondu avec \( G_1 \) :
\( \overrightarrow{G_1G} = \dfrac{m_2 \cdot \overrightarrow{G_1G_2}}{m_1 + m_2} \)
\( \overrightarrow{G_1G} = \dfrac{m_2 \cdot G_1G_2}{2m_2 + m_2} = \dfrac{1}{3} G_1G_2 \)
\( G_1G = \dfrac{1 \times 90}{3} = 30 \, \mathrm{cm} \)
📌 Synthèse – Principe d’inertie
• Système isolé : aucune force extérieure.
• Système pseudo-isolé : \( \sum \vec{F}_{\text{ext}} = \vec{0} \).
• Principe d’inertie : dans un référentiel galiléen, le centre d’inertie G d’un système isolé (ou pseudo-isolé) est soit immobile (\( \vec{V} = \vec{0} \)), soit en mouvement rectiligne uniforme (\( \vec{V} = \text{cte} \)).
• Centre d’inertie : \( \overrightarrow{OG} = \dfrac{\sum m_i \overrightarrow{OG_i}}{\sum m_i} \).
Le principe d’inertie ne s’applique que dans un référentiel galiléen.